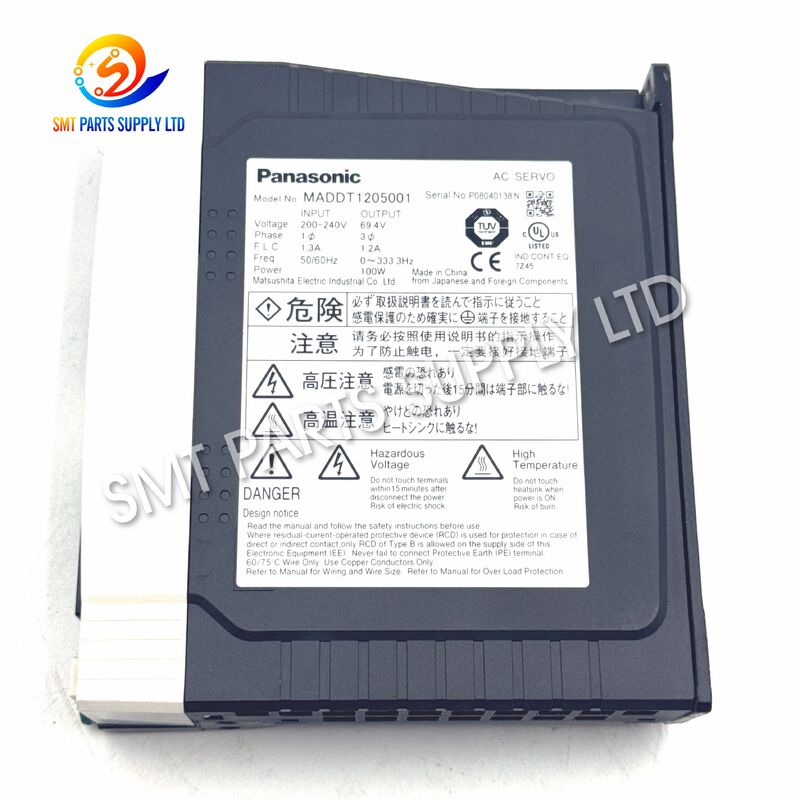
| ブランド名: | Panasonic |
| モデル番号: | MADDT1205001 |
| Moq: | 1個 |
| 価格: | 交渉可能 |
| 納期: | 3 ~ 7 営業日 |
| 支払い条件: | T/T |
パナソニック MADDT1205001 J3152055A SAMSUNG HANWHA SM421 S 軸鏡軸サーボドライバー
![]()
![]()
![]()
パナソニック MADDT1205001 J3152055A サーボドライバは,Samsung Hanwha SM421 SMT マウンタ S軸に適用される精密な運動制御部品で,一般的に鏡軸として知られています.パナソニックのMINAS A4サーボプラットフォームで構築MADDT1205ベースモデルは100Wのサーボモーター用に設計され,自動生産機器の制御モーター位置付けを提供します.
SM421では 安定した鏡軸運動は 機械の一貫した動作と正確な動きの同期に重要です初期化失敗機械の利用可能性を回復するのに役立ちます. 機械の位置を把握する上で,
購入の精度のために,購入者は完全なモデルMADDT1205001を確認する必要があります. 機械参照 J3152055A,機械タイプ SM421,モーター容量,設置されたコネクタ,注文前にS軸を適用する.
サーボドライバは,繰り返し加速,ブレーキ,電気負荷,機械の振動下で継続的に動作します.複数の条件によりSM421の鏡軸サーボシステムが不安定になる可能性があります..
| 原因 | 可能性 の 影響 |
|---|---|
| コンポーネント 老化 | 断続的なアラームや不安定な動作 |
| 高温のキャビネット | 過熱と電子信頼性の低下 |
| 電圧変動 | サーボアラームや電源ステージの損傷 |
| 塵 と 汚染 | 低冷却または電気不安定性 |
| 解散したコネクタ | エンコーダーまたはモーター信号の中断 |
| 損傷したセルボケーブル | 位置付けまたはフィードバックの誤り |
| 誤ったパラメータ | 異常な動きまたは初期化障害 |
| メカニカル抵抗 | 過剰なモーター負荷または繰り返し発生するサーボアラーム |
サーボ アラーム は,運転 機 が 失敗 し た こと を 必ずしも 意味 し て い ない.診断 の 間 に は,モーター,エンコーダー,ワイヤリング,コネクタ,電源,機械 機構 も 検査 し なけれ ば なら ない.
MADDT1205001の交換が必要かどうかを判断するのに 体系的な検査が必要です
試験でオリジナルのSM421S軸サーボドライバが欠陥があると確認された場合,正常にマッチしたMADDT1205001を交換基準として使用することができる.
信頼 できる 選択 を する ため に,目に見える 形 に 基づき 買い物 する の より,利用 できる 識別 情報 すべて を 比較 し て ください.
| 検証項目 | 必要な参照 |
|---|---|
| ブランド | パナソニック |
| 完全なモデル | MADDT1205001 |
| ベースモデル | MADDT1205 |
| 機械部品番号 | J3152055A |
| 機械 | サムスン ハンワ SM421 |
| 軸 | S軸/ミラー軸 |
| モーター容量 | 100Wクラス |
| サーボシリーズ | ミナスA4 |
装置の設置前に,技術者は元のパラメータ設定を記録し,すべてのケーブルの位置を撮影する必要があります. モーターケーブル,エンコーダーケーブル,制御コネクタ,電源配線,固定装置もチェックすべきです.
損傷したケーブルや機械的な負荷の問題を解決せずにサーボドライバを交換すると,同じアラームが再び現れる可能性があります.
| 仕様 | 詳細 |
|---|---|
| 製造者 | パナソニック |
| 完全なモデル | MADDT1205001 |
| ベースモデル | MADDT1205 |
| マシン参照 | J3152055A |
| サーボシリーズ | ミナスA4 |
| 製品タイプ | ACサーボドライバー |
| モーターパワークラス | 100W |
| フレーム | Aフレーム |
| 主要入力 | 単相 200-240V AC |
| 頻度 | 50/60Hz |
| 制御機能 | 位置,速度,トルク |
| フィードバックシステム | サーボ・エンコーダー フィードバック |
| 互換性のあるマシン | サムスン ハンワ SM421 |
| 機械の機能 | S軸/ミラー軸制御 |
| 産業 | SMT電子機器製造 |
注記:交換する前に,常に実際のドライバーの名札とマシン構成を確認します.類似したMINAS A4モデルは,異なる容量とアプリケーションを有します.
正確な識別は,異なるモデルが似たハウジングを共有できるため,産業用サーボドライバにとって特に重要です.
| 識別 | 重要 な 理由 |
|---|---|
| MADDT1205001 | ドライバーの完全な参照 |
| MADDT1205 | ベースモデル MINAS A4 |
| J3152055A | SM421 機械参照 |
| 100W | モーター容量クラス |
| SM421 | ターゲット SMT マシン |
| S軸 | 設置された運動軸 |
| 鏡軸 | 共通アプリケーション説明 |
これらの参照を組み合わせることで,不正な購入や不要なマシン停止時間を減らすことができます.
MADDT1205001 J3152055A 伺服ドライバーは,主にサムスン ハンワ SM421 SMT 配置機器の修理,サービス,保守に使用されています.
SMT生産工場
電子機器メーカーはこのサーボドライバをSM421生産ラインの重要なスペアパーツとして維持できます正確 な 交換 装置 が 備わっ て いる こと に よっ て,鏡 軸 の 制御 機能 が 欠陥 する 場合 の 停止 時間 が 短縮 できる.
SMT修理センター
機械サービス会社は,SM421 S軸の伺服制御システムを診断または修理する際には,MADDT1205001を基準として使用できます.
SMTスペアパーツの販売業者
国際的な電子機器工場にサービスを提供するディストリビューターは,このモデルをサムスンやハンワの配置機器を操作する顧客に備える.
予防 的 な メンテナンス プログラム
複数のSM421マシンを操作する工場は,緊急対応を改善するために,選択されたサーボドライバを保守庫に保管することができる.
サーボドライバは,機械制御システムからのコマンドに従って接続されたサーボモーターを制御します.
SM421制御器は,生産プログラムと機械操作順序に従って必要なS軸移動を決定する.
MADDT1205001は 動作コマンドを処理し 必要な運動反応を計算します
サーボドライバは,軸が正確に加速し,移動し,減速し,止まるように,モーターへの電力を調節します.
モーター・エンコーダは サーボ・システムに実際の動き情報を 継続的に報告します
制御システムは 命令された動きと実際の動きを比較し 必要に応じて迅速な修正を行います
継続的なフィードバックと修正により,鏡軸は機械のコマンドを高重複性で実行できます.
この閉ループ操作は,各生産サイクルを通じて高速で繰り返される機械の動きが起こるSMT機器において特に重要です.
サーボシステムは機械の動きの質に直接影響します.不安定なドライバは,機械がまだ動作しているときでさえ生産性を影響する問題を引き起こします.
潜在的影響は以下です.
正確なサーボドライバを使用すると,必要のない変更なしに,整備スタッフが意図したマシン構成を再現できます.
工業用サーボドライバの選択は,正確な技術識別に基づいて行うべきである.
元のドライバーのラベルに表示されていることを確認します.
MADDT1205001
部分的な数だけを使うと 間違った単位を選択する危険性が高まります
機械の部品番号を比較する:
J3152055A
これは別の重要な確認点です
ここで説明する用途は:
サムスン ハンワ SM421 SMT マウンター
機種が別のモデルなら 互換性を別々に確認してください
対象アプリケーションは:
S軸/ミラー軸
同じマシン内に設置された他のサーボドライバが交換可能であると仮定してはならない.
MADDT1205ベースモデルは100Wのサーボモータークラスに属しています.
モーター容量は,設置されたサーボシステムと一致する.
モーター,エンコーダー,通信,電源,制御のコネクタを注意深くチェックしてください.
類似した外観は電気的互換性を保証するものではありません.
既存のドライバを外す前に,可能な限り元のサーボパラメータを保存または記録する.
正確なパラメータは交換後に安定した動作のために重要です.
| 情報 | 例 |
|---|---|
| 製品モデル | MADDT1205001 |
| 機械部品番号 | J3152055A |
| 機械モデル | SM421 |
| 適用する | S軸/ミラー軸 |
| 量 | 必要な量 |
| 運転手ラベル写真 | 推奨 |
| コンネクタ写真 | 推奨 |
| 目的国 | 送料の報定に必要 |
| 障害の説明 | 選択可能 |
明確なドライバーの写真を提供することで 検証の精度は著しく向上します
サーボシステムの信頼性を向上させ,機械の使用寿命を延長するために:
代替ドライバは,産業用伺服システムとSMT機器に精通している資格のある職員によって設置されるべきである.
MADDT1205001 J3152055Aは,Samsung Hanwha SM421 SMTマウンタ S軸またはミラー軸のサーボモーション制御に使用されている.接続されたサーボモーターを調節し,機械の動作中に正確な位置付けをサポート.
はい. MADDT1205 ベースモデルは,パナソニック MINAS A4 サーボファミリーの 100W モーター容量クラスに属します. 設置前に常に完全なラベルを確認してください.
自動ではありません.異なるMINAS A4モデルは,異なる電力の評価,電流容量,コネクタ,制御仕様,およびモーターの要件を持つ可能性があります.軸パーマータを最初に確認する必要があります.
サーボモーター,エンコーダー,モーターケーブル,エンコーダーケーブル,コネクタ,機械負荷,機械パラメータ,電源,接地を確認します.元の欠陥は,サーボシステムの他の場所に存在します.
MADDT1205001,J3152055A,Samsung Hanwha SM421,S軸またはミラー軸アプリケーション,必要な量,目的国,既存のドライバーラベルとコネクタの明確な写真を提供してください.
パナソニック MADDT1205001 J3152055A サーボドライバーが必要ですか?
完全なモデル,機械部品番号,必要な量,機械モデル,軸の適用,目的国,ドライバーの明確な写真を送信してください.
部品番号の確認,応募のマッチング, コート作成,梱包の要件, 国際出荷の取り決めなどで 支援できます
緊急の機械修理の場合は,伺服式アラーム情報と既存のドライバーのラベルを問い合わせ時に記載してください.
MADDT1205001 J3152055Aの利用可能度と要約の要求を送信してください.